25,650 帧
总观测-动作样本。
PushT 是一个二维推动任务:agent 要把 T 形块推到 T 形目标上。这个任务简单到可以快速实验,又包含了接触、遮挡和目标条件。
总观测-动作样本。
完整轨迹,不是独立图片。
相邻帧高度相关。
对应平面坐标,单位是像素空间。
ssh h200_1727
docker exec -it zmz_dev_v2 bash
cd /mnt/models_2296/zmz/workspace/worldmodel_embodied_ai/04_lerobot_dataset
source .venv/bin/activate
python scripts/analyze_pusht.py
打开 analysis/pusht_summary.json,找到:observation.state、action、episode_index、next.success。
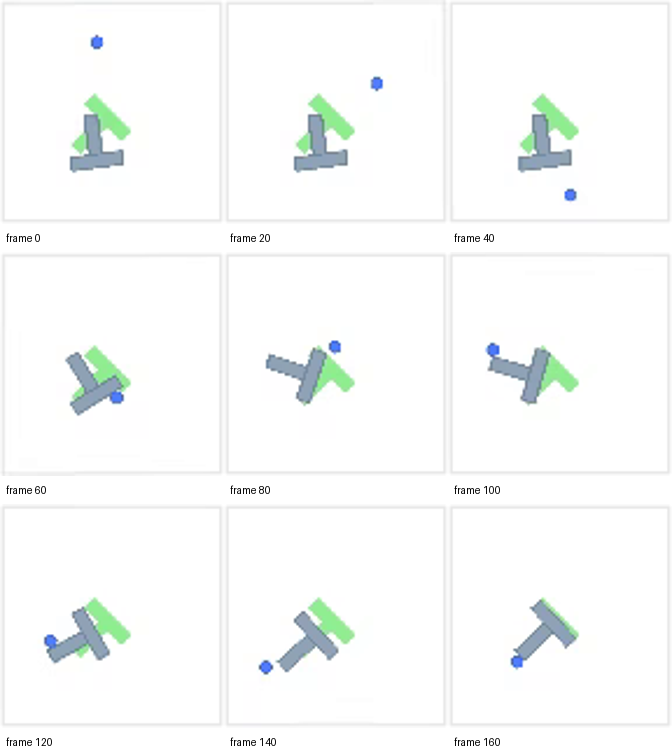
next.success / coverage,不能只看 loss。本地数据来自 lerobot/pusht;代码框架见 LeRobot。
把不理解的地方直接发给老师/agent,最好附上你观察到的现象和报错。